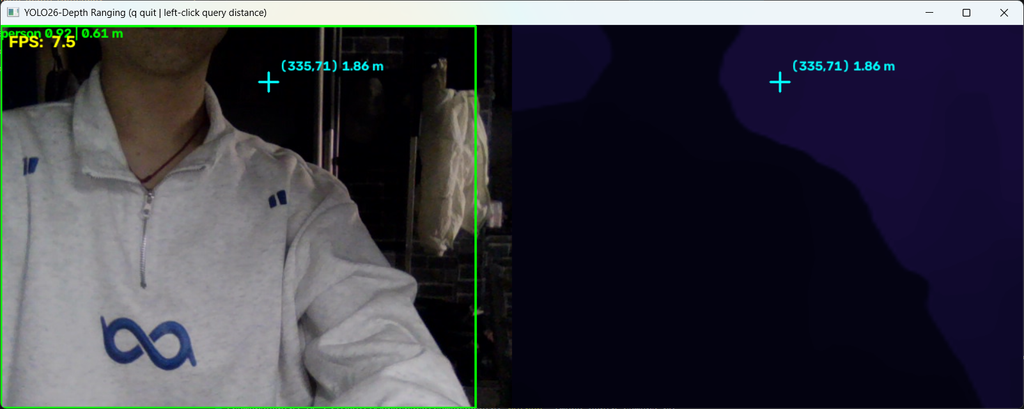
Ultralytics YOLO26-depth:向廉价、低算力、只买得起单目摄像头的机器人提供的测距新选择 2026-10-12 16:01 | 30 | 0 | 学习 684 字 | 11 分钟 最近被提出了一个任务,需要研究视觉测距方案。具体地,需要为算力不算很高的 RK3588 开发板,和没有原生硬件方案双目或红外摄像头(仅安装了1280x720单目摄像头)的小车,制作一个搭配电机驱动使用的简易障碍物识别程序。 该任务有明显的特征:其一,端侧开发板算力无法媲美 x86 主机,需要寻找一个 4~8 TOPS 下也能顺利运行的算法;其二,只… PythonYOLO视觉